3/4(土)にこっしぇる!@千葉に出展します!半卓共同出店やお手伝い募集中です笑。
展示内容は横浜と同様に「VR遠隔ロボット操縦システム」ですが、以下の点を更新予定です。
- ロボット操縦を解禁(運営と相談しながら安全対策充実)
- VRシステム中にロボット情報を表示(姿勢、バッテリ残量など)
- ソフト安定性を改善
- 視点固定のPCアプリ化(VRゴーグル不要モード)
- 体験会用にゲーム化(ゴール設定とリアクション、制限時間)
- Quest2上で動作するアプリ化(移植)
また、販売が可能な様なので3Dプリンタで印刷したモノを100円とかで販売するかもです。
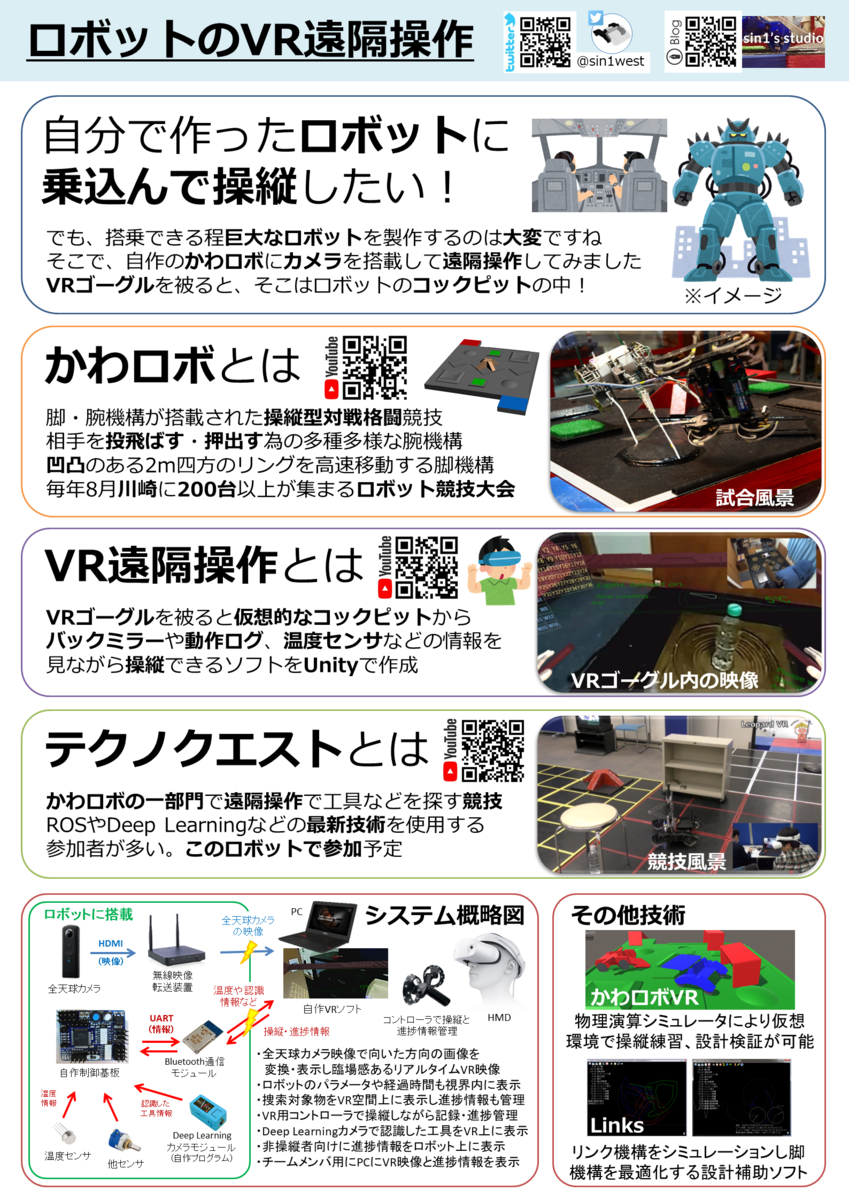
ポスターも古い内容が増えてきたので更新したいですね。あと趣味名刺とかフライヤーも。
ここからは雑談というかメモですが、先述のリストは優先順で上から順番に取り組み、最終的にQuest2で動作するようになった場合は以下にも取り組みたいと思っています。
方針としては、より「実際に乗って操縦している感」を(手軽に)出すことです。
- Theta SからM5Camera/ActionCam検討(直接WiFi接続)
- ハンドトラッキングで仮想コックピット操作
- ハンドトラッキングで実物コックピット操作
- 仮想/現実コックピットのアップデート(トグルスイッチなど)
- 実物コックピットの力覚/振動フィードバック
ゲーム化については、素材流用して迷路探索などの純粋なゲームを製作しても面白いかもですね。
現状では、ゴール設定は「ぬいぐるみ探せ」で、発見し接近出来たら監視者が判定して「コックピット内にゲームクリア表示+ファンファーレ+パーティクル」とかでしょうか。
視界(カメラ)内にぬいぐるみを捉えると画像処理でターゲットマーカーが追従して距離表示してくれると面白いですし、ぬいぐるみに移動機構付けて動いて逃げても面白いですね。
関連商品


関連記事
-

こっしぇるに出展しました
こっしぇる!に「VRロボット遠隔操縦システム」として出展しました。 まずは感想などを書いて、落ち着いたらシステムの紹介記事にします。 ピピ美ロボと記念撮影! ■…
-

NT金沢に出展します
かわロボが今年も台数制限で参加微妙なので、迷いましたが出展決めました。 展示予定品 ロボットVR遠隔操縦システム(詳細は過去記事参照) 販売予定品 ・ATOM用…
-
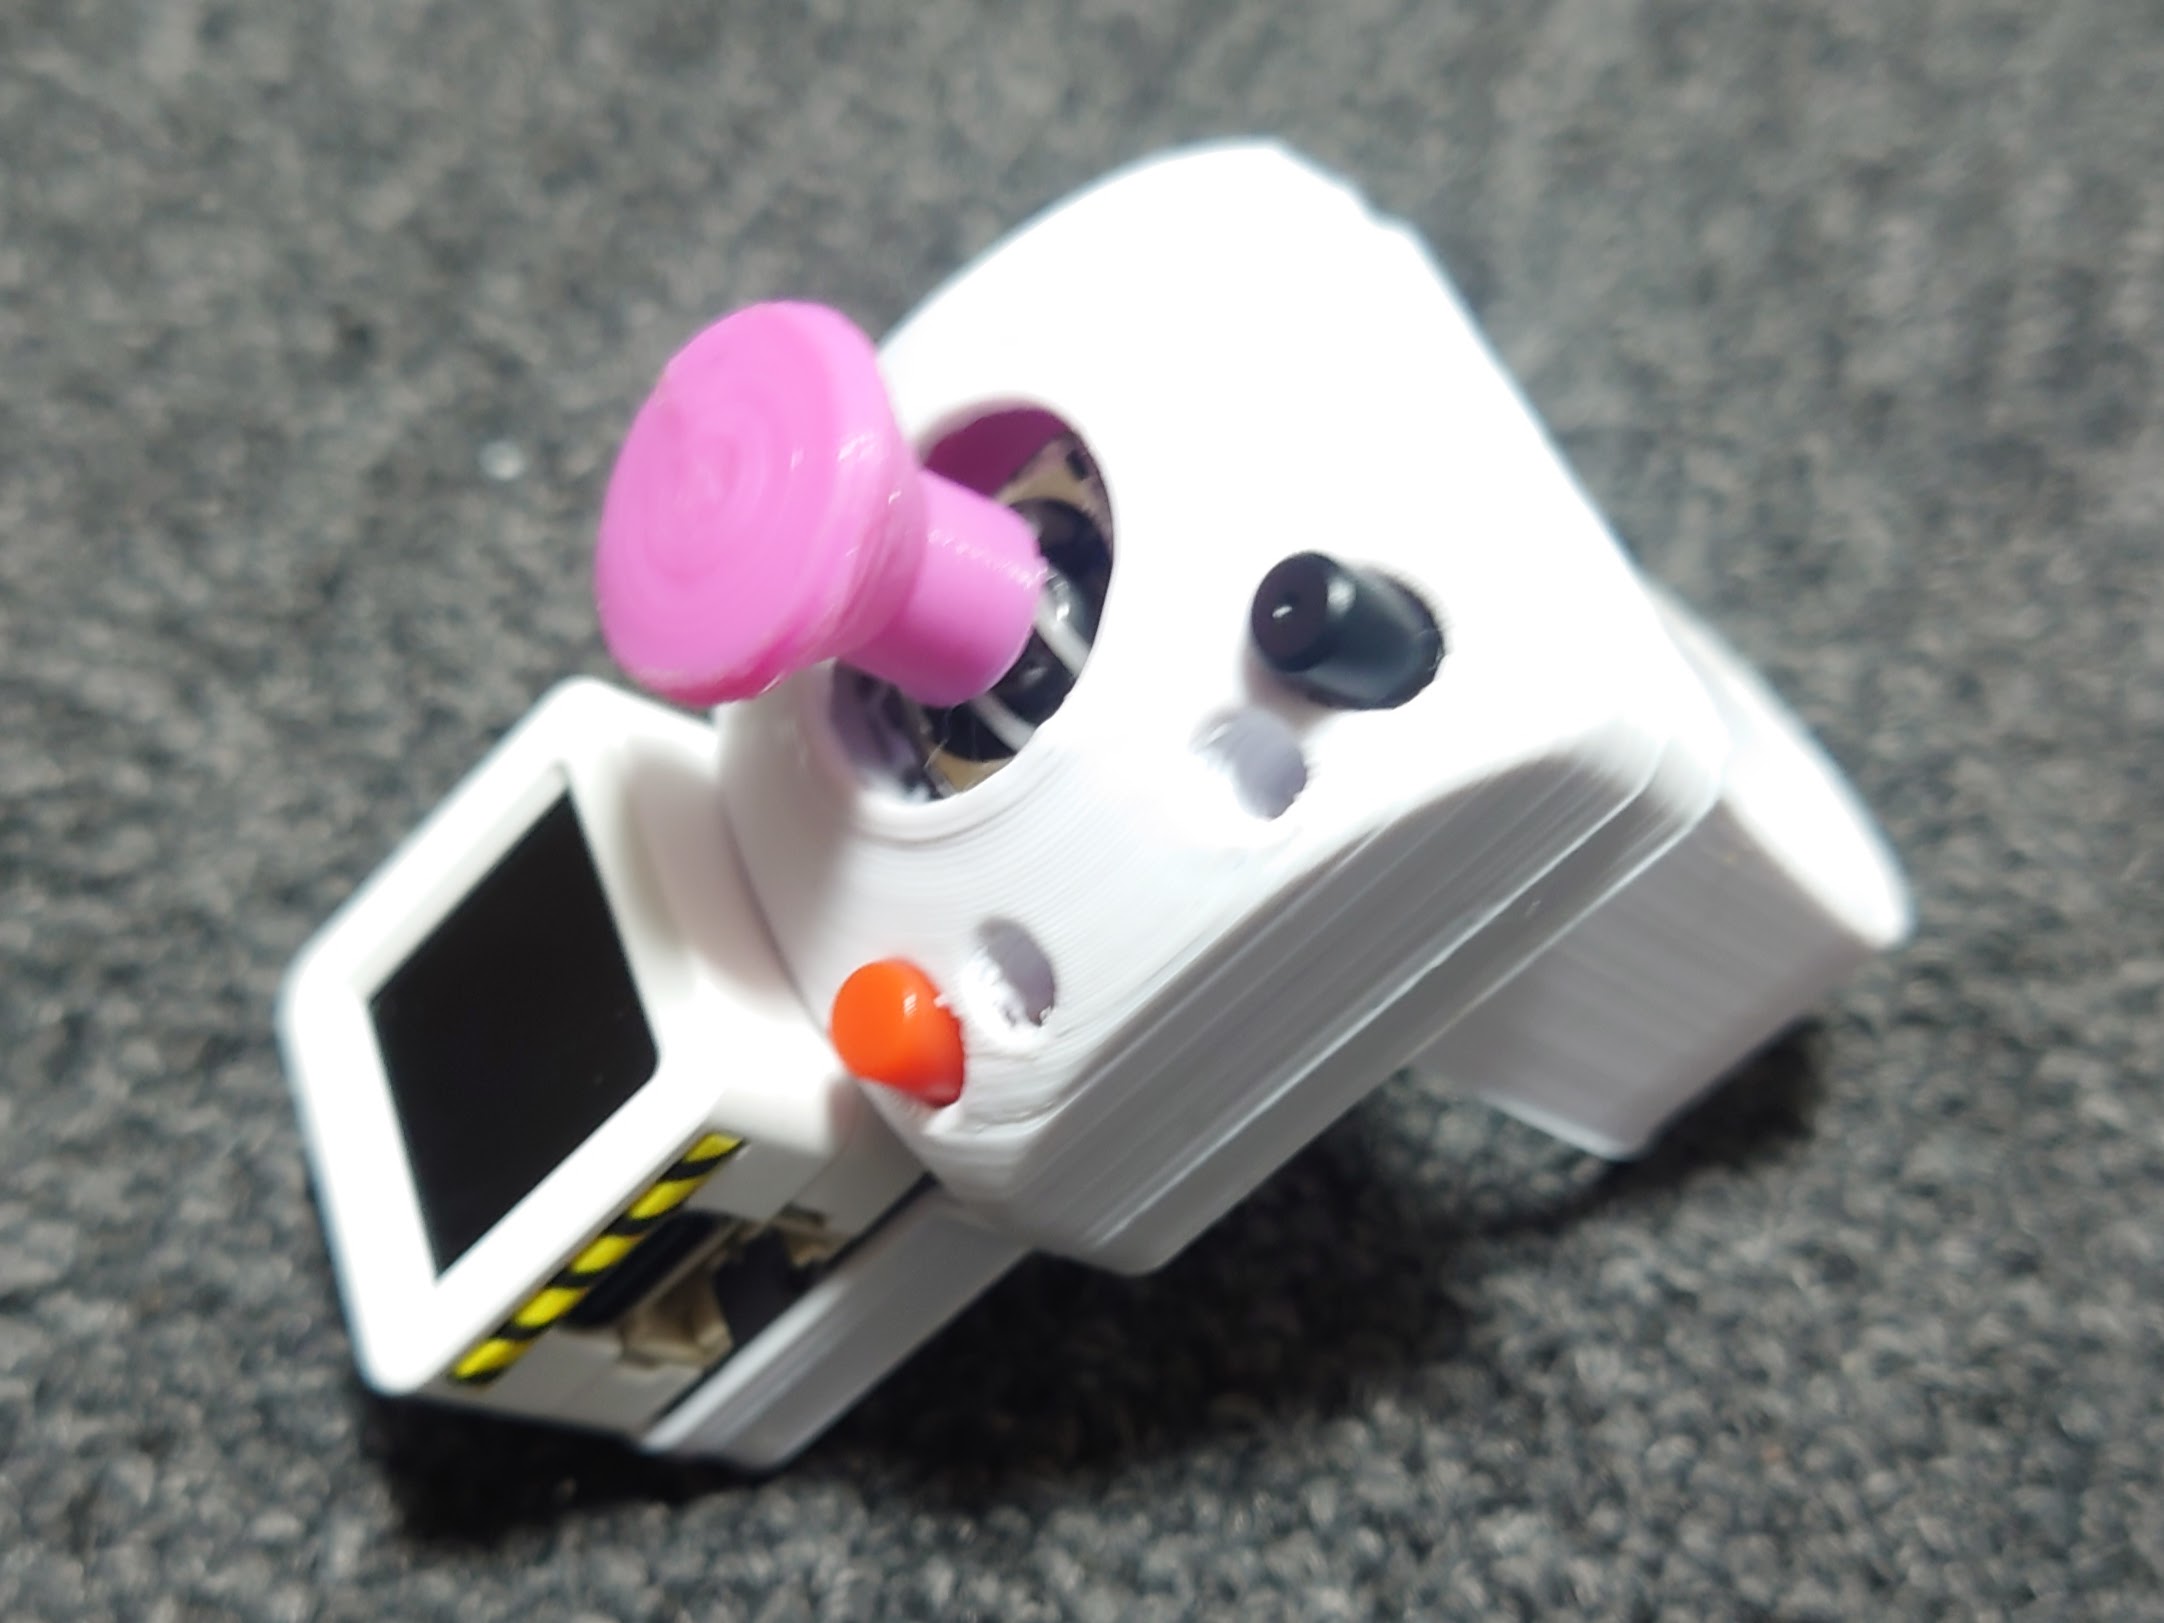
小型コントローラについて(NT金沢で販売済品)
DIY設計優秀賞を頂きました! 小型コントローラ for M5ATOM/Stick | ProtoPedia 6/26:タイトル変更と赤字部分を追記しました 随…