設計に行き詰まったので歴代Leopardでも振り返ります。
2010/07 Leopard 4
最後のクランクアーム。4独サス搭載。電子装備採用に目処。
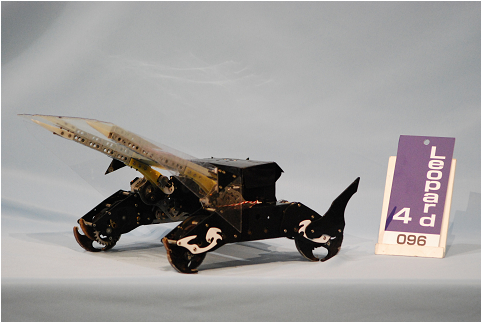
2010/11 Leopard 4.5
ポテメ無理矢理搭載し、有限アーム化。電子装備本格採用。
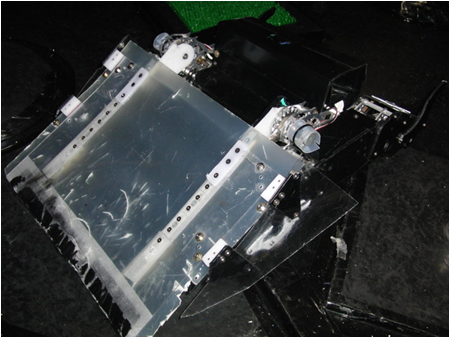
2011/07 Leoard Finale
脚折畳みスタート化。目立った欠陥無く、ここ数年のベースに。
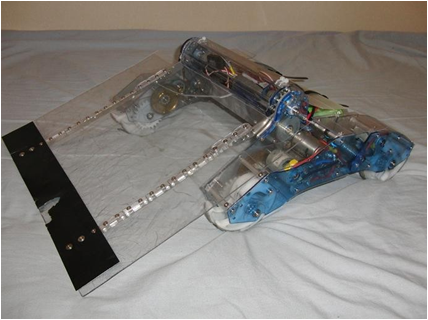
2012/05 Leopard/Zero
アーム軸位置下げ、側板も新調。制御基板が表面実装になり小型化。

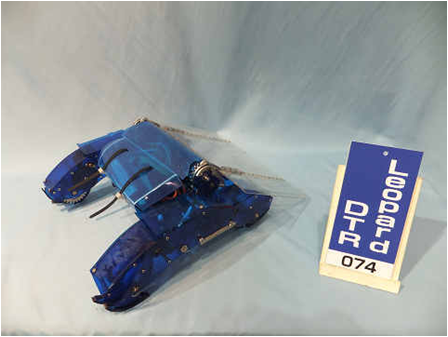
2013/08 Leoard DTR(ドミネータ)
アーム新ルール対応。制御基板が受信器直差しになり省スペース化。
関連商品


関連記事
-
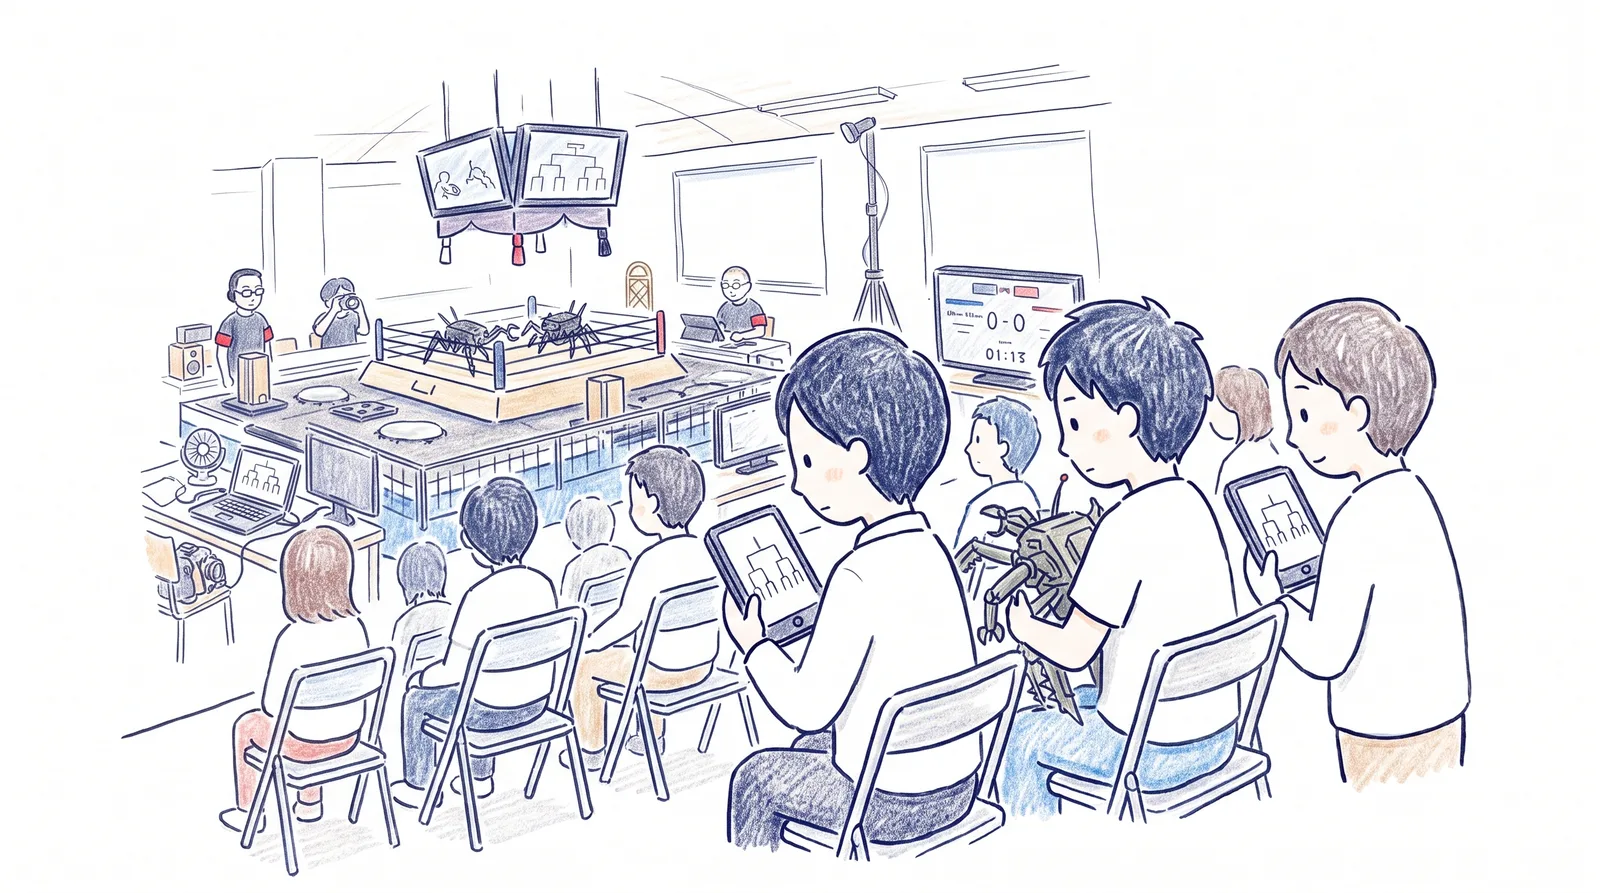
Servalアンケートありがとうございました!
前回の記事でお願いしたServal(自作のトーナメント管理システム)のアンケートを締め切りました。ご回答頂いた皆様、ありがとうございました! ※挿絵はAIで作成…
-
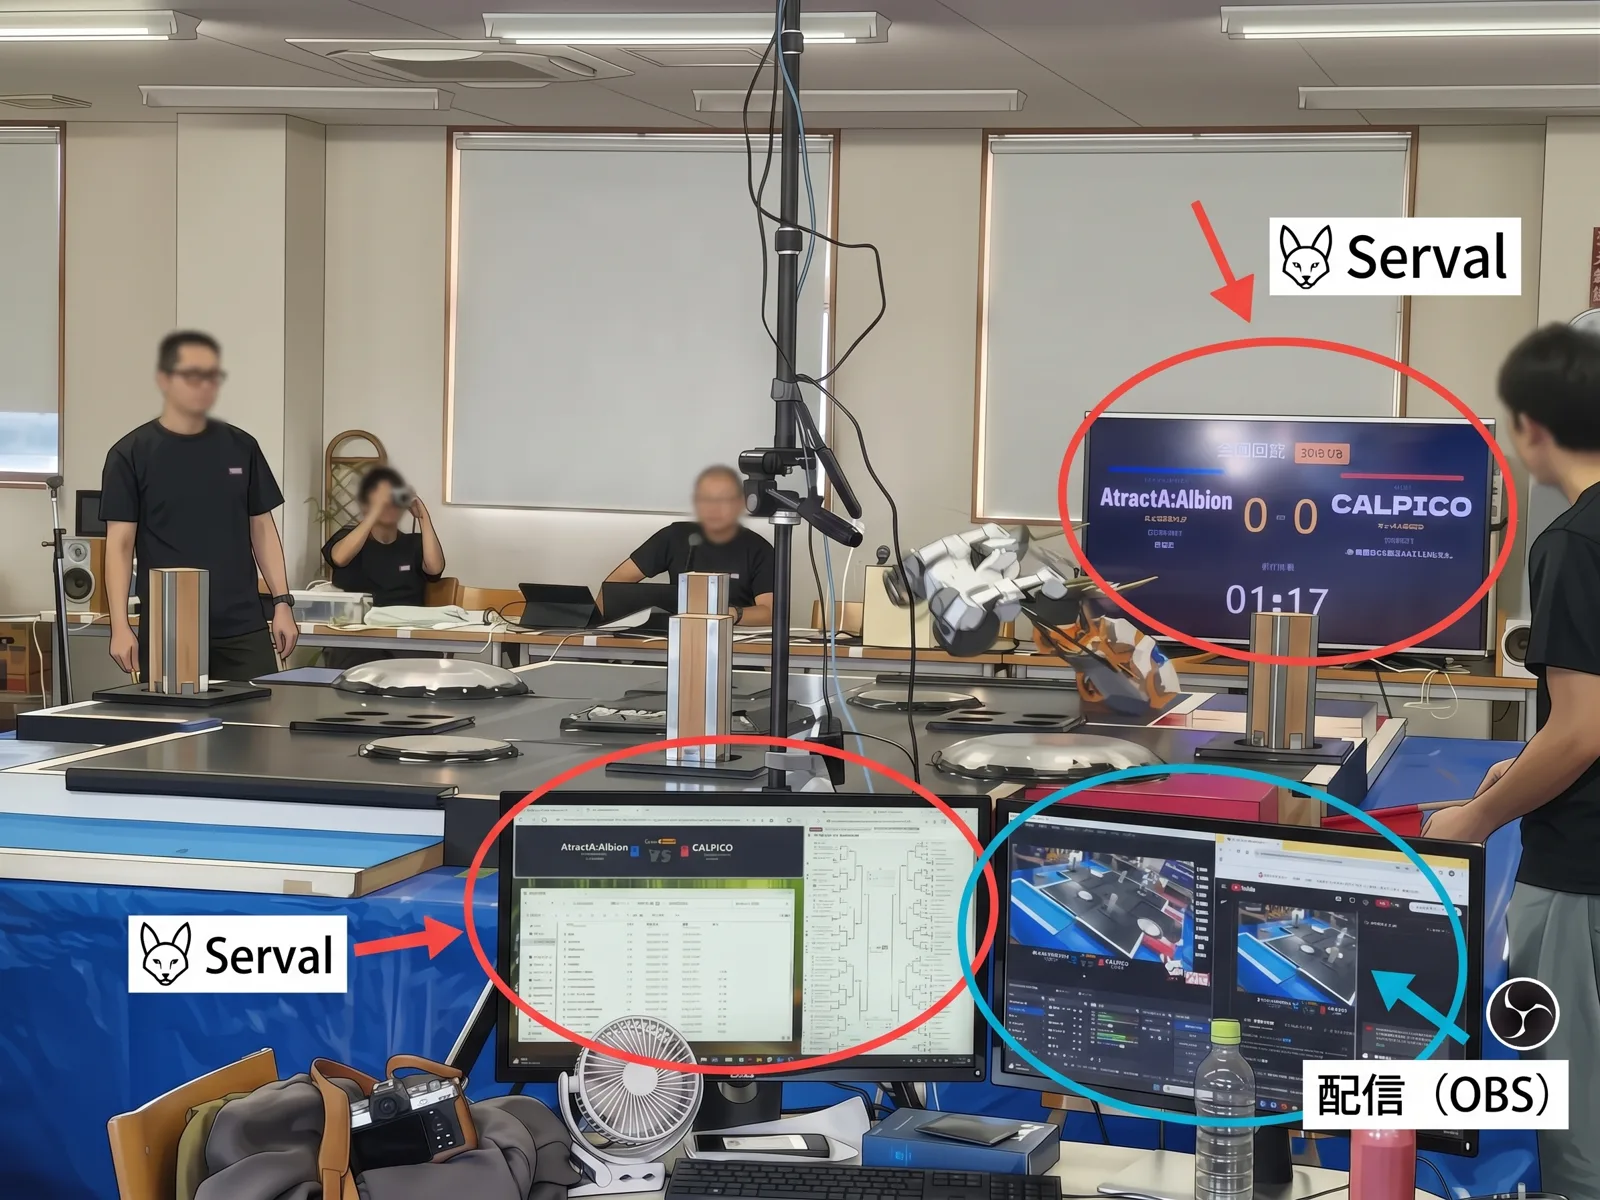
Serval(トーナメント管理システム)をKHK杯でも使ってもらいました!
10/3に開催されたKHK杯(試合配信動画はこちら)で、自作のトーナメント管理システム「Serval」を使って頂きました。参加者は88名で、Servalを使った…
-
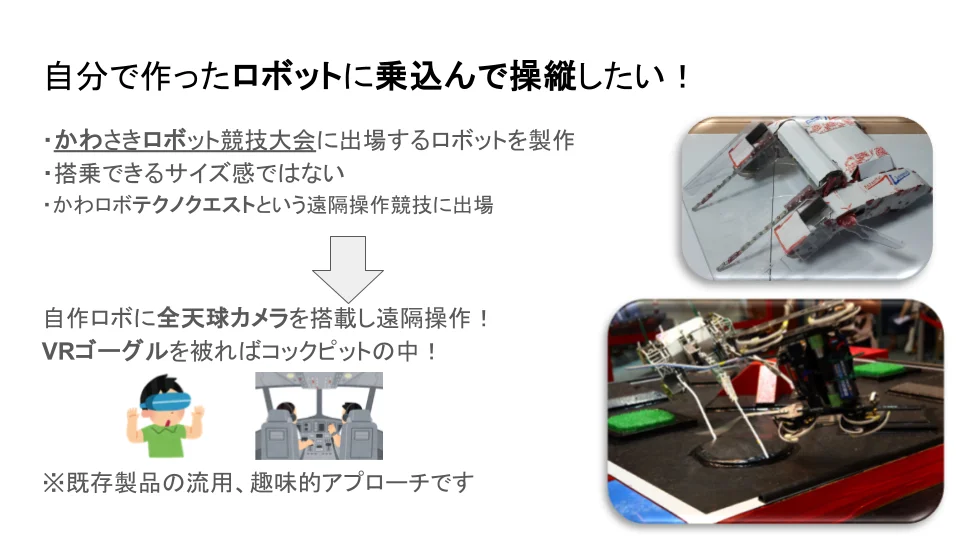
VR遠隔操縦システム — 自作ロボに"搭乗"して操縦してみた
自作ロボットに全天球カメラ(RICOH THETA)を搭載し、VRゴーグルを被るとまるでロボットのコックピットに搭乗しているかのような感覚で遠隔操縦できるシステ…